明暗差が激しい鉄道車両の床下で実証し、検査に利用可能な画像の割合を48.8%から89%に改善
日立は、社会インフラや産業設備の外観検査向けに、ロボットなどの移動体*1が撮影する画像について、検査に利用可能な画像の取得率を高める露光自動選択技術を開発しました。従来は、巡回後に画像を確認して初めて、白飛び*2・黒つぶれ*3などの品質不足が判明し、再撮影や再検査が必要になることがありました。本技術は、HDR*4技術を使用する際に、画像全体の明るさではなく、検査対象の部品や領域に着目して、撮影環境に応じた露光*5を自動的に選択し、撮影済みの画像をもとに不足している情報を補うように撮影パラメータ*6を調整する技術です。これにより、明暗差が激しい環境でも、検査に必要な情報を効率よく取得できるようになります。鉄道車両の床下検査を対象とした実証では、外側が明るく検査対象が暗い厳しい撮影環境でも、床下機器やボルトなどを確認しやすく撮影し、検査に利用可能な画像の割合を48.8%から89%に改善できることを確認しました。本技術により、限られた人員でも検査に利用可能な画像を安定的に確保しやすくなり、再撮影や再検査の発生低減につながります。
今後、日立は、社内での実証実験を通じて本技術の有効性を高めるとともに、品質不足の原因に応じた追加対策や、自律的な再撮影・撮影条件変更などの仕組みの開発を進めます。さらに、こうした技術をフィジカルAI技術へと発展させることで、鉄道のほかプラントや電力分野などへの適用を検討し、保守業務の省力化と持続可能な社会インフラの維持管理に貢献していきます。
*1 移動体: 検査現場を移動しながら撮影や計測を行うロボットや車両などの機器。
*2 白飛び: 画像の明るい部分が白くなりすぎて、対象の形や状態が判別しにくくなる現象。
*3 黒つぶれ: 画像の暗い部分が黒くなりすぎて、対象の形や状態が判別しにくくなる現象。
*4 HDR(High Dynamic Range): 明るさの異なる複数の画像を組み合わせ、明るい部分の白飛びや暗い部分の黒つぶれを抑えて確認しやすくする画像処理技術。
*5 露光: 撮影時にカメラのセンサーやフィルムに当たる光の量。
*6 撮影パラメータ: 露光時間、ゲイン、ズームなど、撮影時に設定する値。
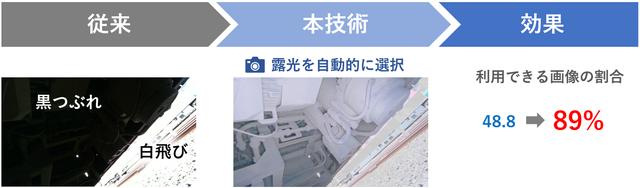
図1 従来の検査画像の課題と本技術による改善効果
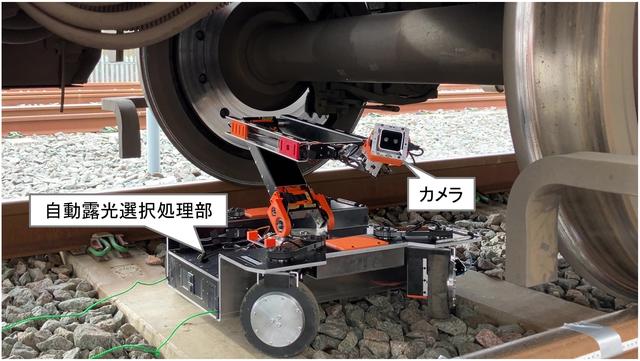
図2 鉄道車両の床下検査の実証で使用した移動体の外観
背景および課題
社会インフラや産業設備の維持管理では、設備の安全性を確保しながら、限られた人員で検査品質を安定させることが求められています。近年、現場確認の効率化に向けて、ロボットなどの移動体を用いた画像検査が行われていますが、撮影環境によって画像品質が大きく左右されます。特に、屋外や鉄道車両の床下のように外側が明るく検査対象が暗い環境では、強い日差しや影、金属部品の反射などにより、画像の一部が明るすぎたり暗すぎたりする白飛びや黒つぶれが発生し、床下機器やボルトなどの状態を十分に確認できない場合があります。そのため、従来は、巡回後に画像を確認して初めて品質不足が判明し、再撮影や再検査が必要になることがありました。このような課題に対応するため、設備の安定的な維持管理に向けて、検査担当者の負担を増やさず、かつ、撮影環境に左右されずに検査に利用可能な画像を確保することが求められていました。
課題を解決するために開発した技術・ソリューションの特長
そこで日立は、HDR技術を使用する際に、検査に利用可能な画像の取得率を高める露光自動選択技術を開発しました。具体的には、HDR技術を使用する際に、画像全体の明るさではなく、検査対象の部品や領域を優先して露光を自動的に選択します。さらに、同じ場所を異なる明るさで複数回撮影する際には、撮影済みの画像をもとに不足している情報を判断し、次にどの明るさで撮影すれば新たな情報を最も多く得られるかを評価して、撮影パラメータを調整します。これにより、似た画像を繰り返し撮影することを抑えながら、限られた撮影回数でも検査に必要な情報を効率よく集め、周囲の明るさに影響されにくい検査用画像を取得できます。その結果、巡回後に画像の品質不足が判明するリスクを抑え、再撮影や再検査の発生低減につながります。
確認した効果
鉄道車両の床下検査を対象とした実証では、外側が明るく検査対象が暗い厳しい撮影環境において、本技術の有効性を検証しました。その結果、従来の通常撮影画像と比較して、検査に利用可能な画像の割合を48.8%から89%に改善できることを確認しました。これにより、明暗差が激しい環境でも床下機器やボルトなどを確認しやすく撮影でき、人やAIによる検査に利用可能な画像を安定的に確保しやすくなります。
今後の展望
今後、日立は、社内での実証実験を通じて本技術の有効性を高めるとともに、品質不足の原因に応じた追加対策や、自律的な再撮影・撮影条件変更などの仕組みの開発を進めます。さらに、こうした技術をロボットやドローンの自律制御技術と組み合わせ、フィジカルAI技術へと発展させることで、鉄道のほか、プラントや電力分野などへの適用を検討していきます。また、本技術をLumada 3.0を支える技術として強化し、保守業務の省力化に加え、蓄積した検査結果から設備の状態の変化を捉えて、異常検知や予兆診断*7につなげることで、持続可能な社会インフラの維持管理に貢献していきます。
*7 予兆診断: 設備の状態変化を分析し、故障や異常が起こる前兆を捉えて事前に把握すること。
なお、本成果の一部は2026年9月27日に米国ペンシルベニア州ピッツバーグで開催された2026 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2026)のFull-Shift Robot Co-Workers Workshopで発表し、Best Poster Awardを受賞しました。
照会先
株式会社日立製作所 研究開発グループ