ニュースリリース概要
社会インフラにおけるフィジカルAIの安全運用に向けたガードレール技術を開発
設計時の安全分析から実行時のAI制御指令の監視・補正までを一貫して支援
株式会社日立製作所
株式会社日立製作所(以下、日立)は、産業、エネルギー、モビリティ分野などの社会インフラにおけるフィジカルAIの安全運用に向けたガードレール技術を開発しました。本技術は、設計時にナレッジグラフ*1をもとにAIを用いて事前ハザード分析や安全制約の抽出などの安全分析を支援し、実行時には、その安全制約に基づいて、AIが生成した制御指令を制御ガードレールでリアルタイムに監視・補正することで、一貫してフィジカルAIの安全な運用継続を支援するものです。公開設計仕様*2を用いた予備評価や自動機械と人が混在する環境での運行を想定した自動走行システム*3のシミュレーションを実施し、本技術を適用した自動制御において、安全制約を満たしつつ過度な停止を89%削減できることを確認しました。これにより、ミッションクリティカルな現場へのフィジカルAI適用に貢献します。
今後、日立は本技術を社会インフラ知能基盤モデルであるIntegrated World Infrastructure Model(以下、IWIM)*4を支えるOT*5セーフティ技術として、実運用を想定したユースケースや運転条件を用いた適用検証を進めます。また、AIで社会インフラを革新する次世代ソリューション群「HMAX by Hitachi」(以下、HMAX)の進化に向けて本技術を強化し、産業、エネルギー、モビリティ分野などミッションクリティカルな社会インフラ領域への展開をめざします。
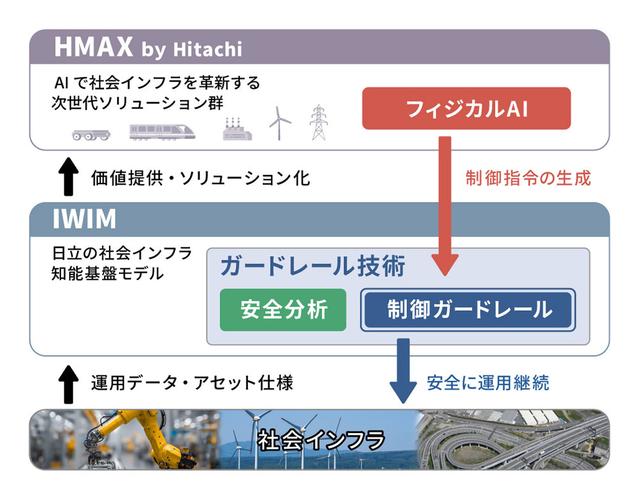
図1 社会インフラへのフィジカルAI適用におけるガードレール技術の位置づけと全体像
*1 ナレッジグラフ: 対象システムを構成する機器・機能・制御などの情報と、それらの関連性をネットワーク状に整理・表現したデータ構造。
*2 公開設計仕様: 公開されている制御システムの仕様書や設計情報を用いた評価対象。今回の予備評価では、制御システムの安全分析に必要な情報を含む公開資料をもとに、本技術の有効性を確認しました。
*3 自動走行システム: センサーなどで周囲の状況を把握し、制御システムによって自動で走行・移動する車両や搬送機器、ロボットなど。
*4 日立が2025年11月に発表した知能基盤モデル。ミッションクリティカルな社会インフラにフィジカルAIを安全・高信頼に実装するため、長年にわたり蓄積してきた多層的なOTナレッジと、物理現象に関する深い理解を基に開発。設備やシステムの設計・構築・運用において、複雑な条件下でも適切な判断と制御で一体的に支援し、高度化を実現します。
*5 OT: Operational Technologyの略。工場や電力設備など、現場の機器を制御するための機器・システムに関する技術。